


Znate li da postoji mnogo vrsta petoosnih alatnih strojeva?
Petoosna obrada, kao što ime sugerira, je način CNC obrade. Alatni stroj koji se koristi za obradu s pet osi, koji koristi linearno interpolacijsko gibanje u bilo kojih pet koordinata X, Y, Z, A, B i C, obično se naziva alatni stroj s pet osi ili obradni centar s pet osi. No, razumijete li stvarno obradu s pet osi?
Razvoj tehnologije pet osi
Desetljećima se uvriježilo mišljenje da je petoosna CNC obradna tehnologija jedino sredstvo za obradu kontinuiranih, glatkih i složenih površina. Jednom kada se ljudi susretnu s nerješivim problemima u projektiranju i proizvodnji složenih površina, okrenut će se tehnologiji obrade s pet osi. Ali... Petoosno povezivanje CNC je najteža i najraširenija tehnologija u CNC tehnologiji. Integrira računalnu kontrolu, servo pogon visokih performansi i tehnologiju precizne strojne obrade, a primjenjuje se na učinkovitu, preciznu i automatiziranu obradu složenih površina. Na međunarodnoj razini, CNC tehnologija povezivanja s pet osi smatra se simbolom razine tehnologije automatizacije proizvodne opreme u zemlji. Zbog svog posebnog statusa, posebno značajnog utjecaja na zrakoplovnu, zrakoplovnu i vojnu industriju, kao i svoje tehnološke složenosti, razvijene zapadne industrijske zemlje oduvijek su provodile sustav izvoznih dozvola za petoosne CNC sustave kao strateške materijale. U usporedbi s CNC obradom s tri osi, iz perspektive tehnologije i programiranja, korištenje CNC obrade s pet osi za složene površine ima sljedeće prednosti: 1) poboljšanje kvalitete i učinkovitosti obrade 2) proširenje raspona procesa 3) upoznavanje s novim smjerom kompozitni razvoj
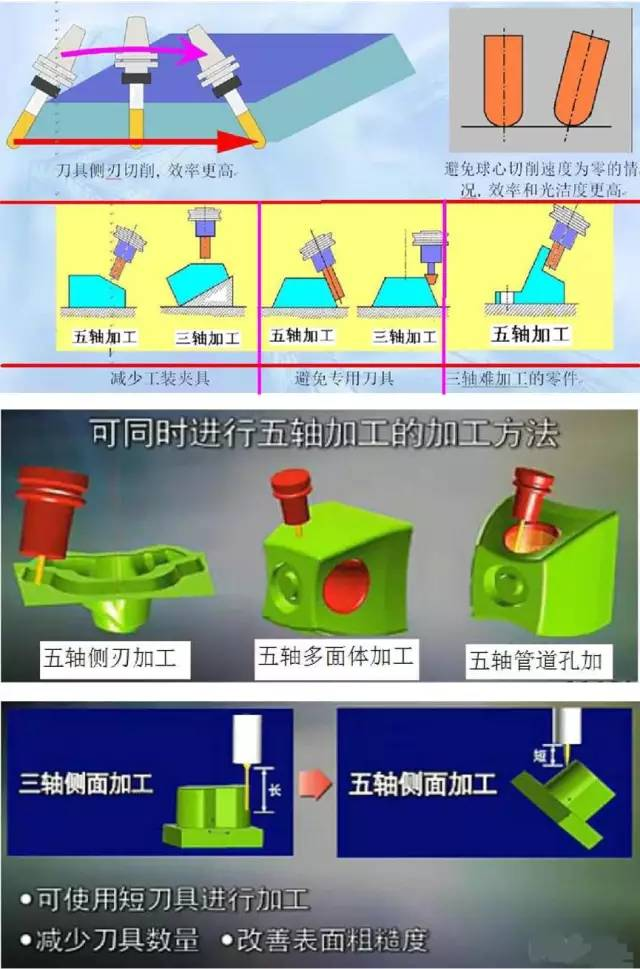
Petoosna CNC obrada mnogo je složenija u smislu CNC programiranja, CNC sustava i strukture stroja u usporedbi s troosnim alatnim strojevima zbog smetnji i kontrole položaja alata u obradnom prostoru. Dakle, pet osi je lako reći, ali ih je stvarno teško realizirati! Štoviše, još je teže raditi i učinkovito ga primijeniti!
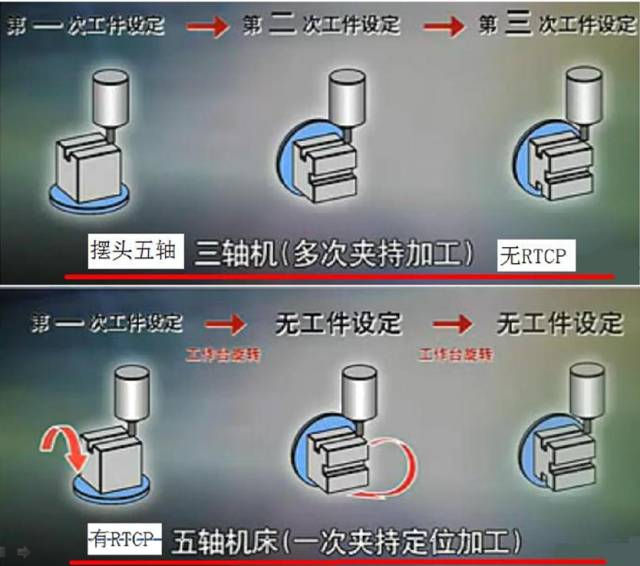
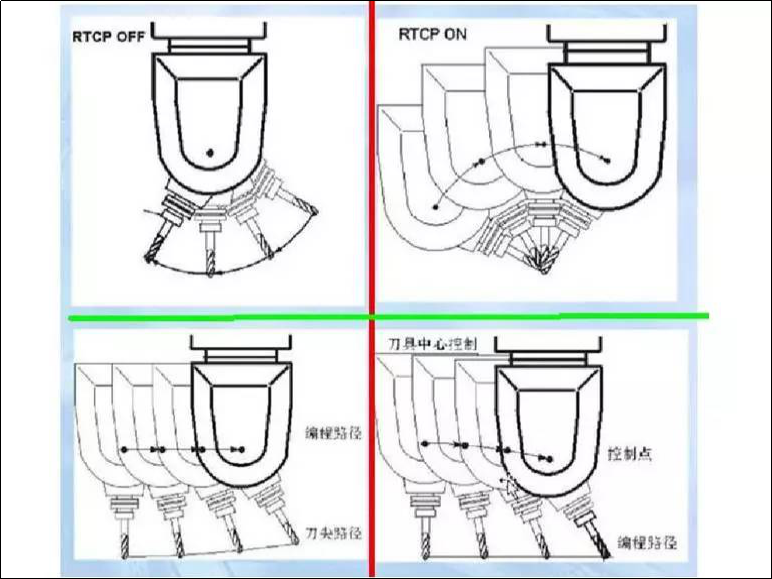
Govoreći o pet osi, moram reći je li to istina ili laž? Glavna razlika između istinite i lažne 5-osi je ima li RTCP funkciju. Stoga je urednik posebno tražio ovu riječ! RTCP, objasnite da je Fidijin RTCP kratica za "Rotating Tool Center Point", što doslovno znači "rotirajući centar alata". U industriji se često prevodi kao "rotiranje oko središta alata", a neki ljudi to izravno prevode kao "programiranje oko središta alata". Zapravo, ovo je samo rezultat RTCP-a. RTCP za PA je skraćenica za prvih nekoliko riječi "rotacije središnje točke alata u stvarnom vremenu". Heidelberg je nazvao sličnu tehnologiju nadogradnje kao TCPM, što je kratica za Tool Center Point Management. Neki proizvođači slične tehnologije nazivaju TCPC, što znači "Tool Center Point Control" ili kontrola središnje točke alata. Iz doslovnog značenja Fidijinog RTCP-a, pod pretpostavkom da se RTCP funkcija ručno izvodi na fiksnoj točki, središnja točka alata i stvarna kontaktna točka između alata i površine izratka ostat će nepromijenjene. U ovoj točki, središnja točka alata pada na normalu na stvarnoj kontaktnoj točki između alata i površine izratka, a držač alata će se okretati oko središnje točke alata. Za kuglaste glodalice, središnja točka alata je ciljna točka putanje CNC koda. Kako bi se postigao cilj jednostavnog okretanja držača alata oko ciljane točke putanje (tj. središnje točke alata) tijekom RTCP funkcije, potrebno je u stvarnom vremenu kompenzirati pomak koordinata središnje točke alata uzrokovan rotacijom držača alata. Tek tada se kut između držača alata i normale na stvarnoj kontaktnoj točki između alata i površine obratka može promijeniti dok središnja točka alata i stvarna kontaktna točka između alata i površine obratka ostaju nepromijenjeni, kako bi se povećala učinkovitost rezanja rezači kugličnog kraja i učinkovito izbjegavaju smetnje. Stoga se čini da je RTCP više usredotočen na stajanje u središnjoj točki alata (tj. ciljne točke putanje CNC koda), rukovanje promjenama u rotacijskim koordinatama. Alatni strojevi s pet osi i CNC sustavi bez RTCP-a moraju se oslanjati na CAM programiranje i naknadnu obradu, planirajući putanju alata unaprijed. Za isti dio, ako se alatni stroj ili alat promijeni, CAM programiranje i naknadna obrada moraju se ponovno izvršiti, tako da se može nazvati samo lažnom petosnom. Mnogi domaći CNC alatni strojevi i sustavi s pet osi pripadaju ovoj vrsti lažnih pet osi. Naravno, razumljivo je da drugi inzistiraju na tome da sebe nazivaju petoosnim spojem, ali ova (lažna) petosa nije ona (prava) petosa!
Stoga se urednik konzultirao i sa stručnjacima iz industrije. Ukratko, pravih pet osi odnosi se na pet osi i pet spojnica, dok lažnih pet osi može biti pet osi i tri spojnica, a druge dvije osi služe samo za funkciju pozicioniranja! Ovo je uobičajena izreka, a ne standardizirana. Općenito govoreći, postoje dvije vrste petoosnih alatnih strojeva: jedan je petoosni spoj, što znači da se svih pet osi može povezati u isto vrijeme, a drugi je petoosna obrada s pozicioniranjem. Zapravo, radi se o povezivanju s pet osi i tri, što znači da se dvije rotirajuće osi mogu okretati i pozicionirati, a samo tri osi mogu biti povezane u isto vrijeme. Ova vrsta alatnog stroja s pet osi, obično poznata kao način rada 3+2, također se može shvatiti kao lažna petosa.
Sadašnji oblik petoosnih CNC alatnih strojeva
U mehaničkom dizajnu 5-osnih obradnih centara, proizvođači alatnih strojeva uvijek su bili posvećeni razvoju novih načina gibanja kako bi ispunili različite zahtjeve. Uzimajući u obzir različite vrste petoosnih alatnih strojeva koji su trenutno dostupni na tržištu, iako su njihove mehaničke strukture različite, uglavnom postoje sljedeći oblici:
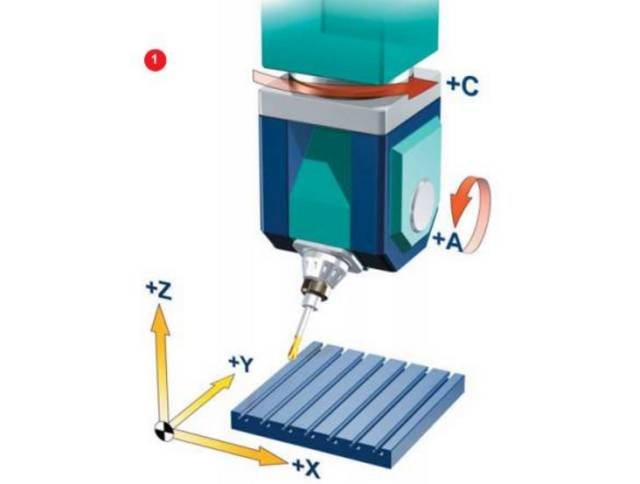
Dvije rotacijske koordinate izravno kontroliraju smjer osi alata (oblik dvostrukog njihala)
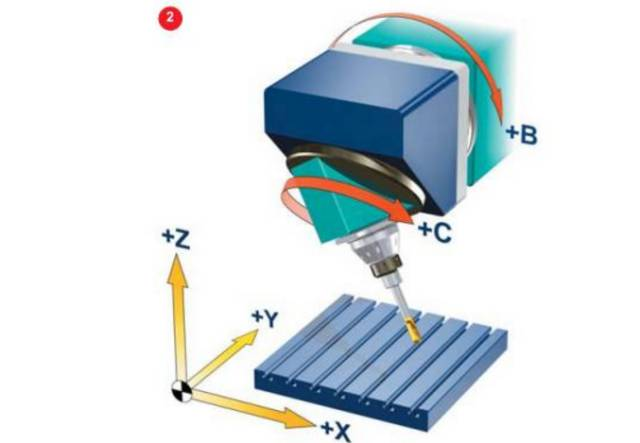
Dvije koordinatne osi nalaze se na vrhu alata, ali os rotacije nije okomita na ravnu os (vertikalni tip njihala)
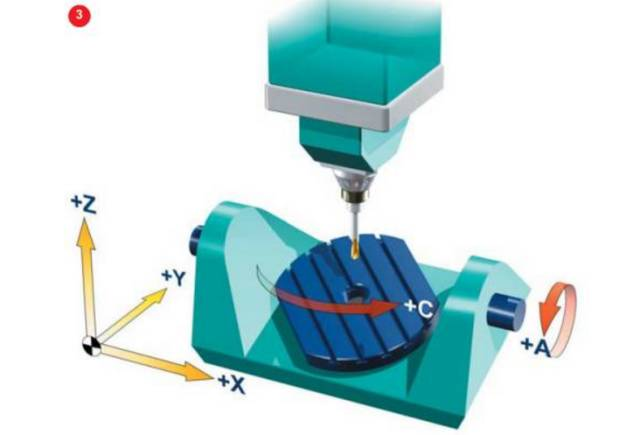
Dvije rotacijske koordinate izravno upravljaju rotacijom prostora (u obliku dvostrukog okretnog stola)
Dvije koordinatne osi na radnom stolu, ali os rotacije nije okomita na ravnu os (vertikalni radni stol)
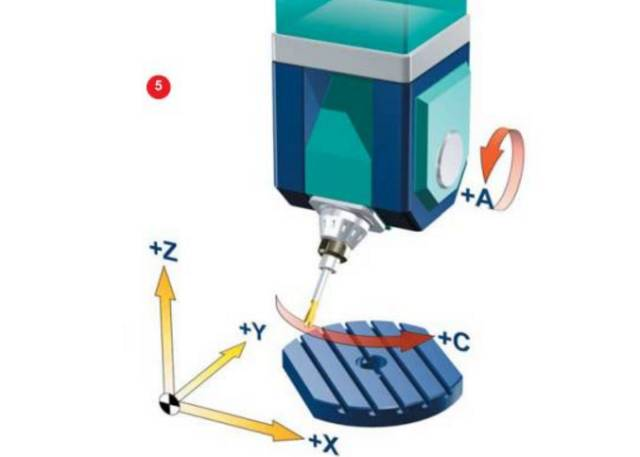
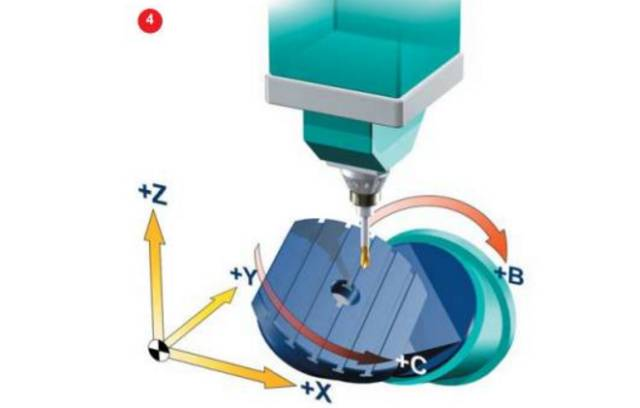
Dvije rotacijske koordinate, jedna koja djeluje na alat, a druga koja djeluje na obradak (u obliku jednog zamaha i jedne rotacije), vidljive su u petoosnim strukturama alatnog stroja. Vjerujemo da bismo trebali razumjeti što se alatni stroj s pet osi kreće i kako se kreće.
Poteškoće i prepreke u razvoju petoosne CNC tehnologije
Svi su odavno prepoznali superiornost i važnost petosne CNC tehnologije. No do sada je primjena petosne CNC tehnologije još uvijek ograničena na nekoliko financijski jakih odjela, a još uvijek postoje neriješeni problemi.
U nastavku je urednik prikupio neke poteškoće i prepreke da vidi odgovaraju li vašoj situaciji?
Apstraktna i teška operacija petoosnog CNC programiranja glavobolja je za svakog tradicionalnog CNC programera. Troosni alatni strojevi imaju samo linearne koordinatne osi, dok petosni CNC alatni strojevi imaju različite strukturne oblike; Isti NC kod može postići isti učinak obrade na različitim troosnim CNC alatnim strojevima, ali NC kod određenog tipa petoosnog alatnog stroja ne može se primijeniti na sve tipove petoosnog alatnog stroja. Osim linearnog gibanja, CNC programiranje također treba koordinirati relevantne izračune rotacijskog gibanja, kao što je inspekcija hoda kuta rotacije, verifikacija nelinearne pogreške, izračun gibanja rotacije alata, itd. Količina obrađenih informacija je velika, a CNC programiranje je iznimno sažetak. Vještine rada i programiranja CNC obrade s pet osi usko su povezane. Ako korisnici dodaju posebne funkcije alatnom stroju, programiranje i rad bit će složeniji. Samo ponovnim vježbanjem programiranje i operateri mogu svladati potrebna znanja i vještine. Nedostatak iskusnih programera i operatera glavna je prepreka popularizaciji petosne CNC tehnologije. Mnogi domaći proizvođači kupili su petoosne CNC alatne strojeve iz inozemstva. Zbog neadekvatne tehničke obuke i usluga, inherentne funkcije petoosnih CNC alatnih strojeva teško je postići, a stopa iskorištenja alatnih strojeva je vrlo niska. U mnogim situacijama bolje je koristiti troosne alatne strojeve. Zahtjevi za NC interpolacijske kontrolere i servo pogonske sustave vrlo su strogi. Gibanje alatnog stroja s pet osi je kombinacija kretanja pet koordinatnih osi. Dodavanje rotirajućih koordinata ne samo da povećava teret operacija interpolacije, već također značajno smanjuje točnost obrade zbog malih pogrešaka u rotirajućim koordinatama. Stoga je potrebno da regulator ima veću radnu točnost. Karakteristike gibanja alatnog stroja s pet osi zahtijevaju da sustav servo pogona ima dobre dinamičke karakteristike i veliki raspon brzina.
Posebno je važna verifikacija NC programa za petosni CNC
Kako bi se poboljšala učinkovitost mehaničke obrade, hitno je potrebno eliminirati tradicionalnu metodu provjere "metode probnog rezanja". U CNC obradi s pet osi, provjera NC programa također je postala vrlo važna, jer je obradak koji se obično obrađuje alatnim strojevima s pet osi vrlo skup, a kolizija je čest problem u CNC obradi s pet osi: alat zasiječe u obradak; Alat se sudara s obratkom vrlo velikom brzinom; Sudar između alata za rezanje, alatnih strojeva, učvršćenja i druge opreme unutar raspona obrade; Sudar između pokretnih dijelova i fiksnih dijelova ili izradaka na alatnom stroju. U CNC-u s pet osi teško je predvidjeti koliziju, a program provjere mora sveobuhvatno analizirati kinematiku i upravljački sustav alatnog stroja. Ako CAM sustav otkrije grešku, može odmah obraditi putanju alata; Ali ako se tijekom procesa obrade pronađu greške u NC programu, putanja alata ne može se izravno modificirati kao u troosnom CNC-u. Na troosnom alatnom stroju operater može izravno mijenjati parametre kao što je radijus alata. Kod obrade s pet osi situacija nije tako jednostavna jer promjene veličine i položaja alata imaju izravan utjecaj na daljnju putanju rotacijskog gibanja.
Kompenzacija radijusa alata
U NC programu za povezivanje pet osi, funkcija kompenzacije duljine alata još uvijek je učinkovita, ali je kompenzacija radijusa alata neučinkovita. Pri uporabi cilindričnih glodala za kontaktno oblikovano glodanje potrebno je razviti različite programe za alate različitih promjera. Trenutno popularni CNC sustavi ne mogu dovršiti kompenzaciju radijusa alata jer ISO datoteka ne pruža dovoljno podataka za ponovni izračun položaja alata. Korisnici moraju često mijenjati alate ili prilagođavati točnu veličinu alata tijekom CNC obrade. U skladu s uobičajenim postupcima obrade, putanju alata treba poslati natrag u CAM sustav na ponovni izračun. Zbog toga je učinkovitost cjelokupnog procesa obrade vrlo niska. Norveški istraživači razvijaju privremeno rješenje za ovaj problem nazvano LCOPS (Low Cost Optimized Production Strategy). Podaci potrebni za korekciju putanje alata prenose se iz CNC aplikacije u CAM sustav, a izračunata putanja alata šalje se izravno u kontroler. LCOPS zahtijeva CAM softver treće strane koji se može izravno povezati s CNC alatnim strojevima, prenoseći datoteke CAM sustava umjesto ISO kodova. Krajnje rješenje ovog problema ovisi o uvođenju nove generacije CNC upravljačkog sustava, koji može prepoznati datoteke modela obratka u uobičajenim formatima (kao što je STEP) ili datoteke CAD sustava.
Post procesori
Razlika između petoosnog alatnog stroja i troosnog alatnog stroja je u tome što također ima dvije rotacijske koordinate. Položaj alata pretvara se iz koordinatnog sustava izratka u koordinatni sustav stroja, a potrebno je nekoliko transformacija koordinata između. Korištenjem popularnog generatora postprocesora na tržištu, moguće je generirati postprocesor za troosni CNC alatni stroj jednostavnim unosom osnovnih parametara alatnog stroja. Za petoosne CNC alatne strojeve trenutno postoje samo neki poboljšani naknadni procesori. Postprocesor petoosnog CNC alatnog stroja i dalje treba dalje razvijati.
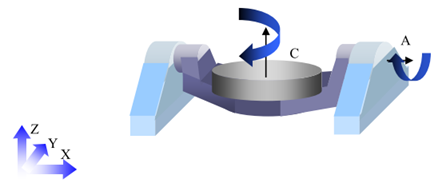
Kada se koristi troosno povezivanje, položaj ishodišta obratka na radnom stolu alatnog stroja ne treba uzeti u obzir u putanji alata. Post procesor može automatski upravljati odnosom između koordinatnog sustava izratka i koordinatnog sustava alatnog stroja. Za povezivanje s pet osi, kao što je obrada na horizontalnoj glodalici s petoosnim povezivanjem X, Y, Z, B i C, dimenzije položaja obratka na C okretnoj ploči i dimenzije položaja između B i C okretne ploče moraju biti uzeti u obzir prilikom generiranja putanje alata. Radnici obično provode puno vremena baveći se ovim položajnim odnosima prilikom stezanja obratka. Ako naknadni procesor može obraditi ove podatke, ugradnja izradaka i obrada putanje alata bit će znatno pojednostavljeni; Jednostavno pričvrstite izradak na radni stol, izmjerite položaj i smjer koordinatnog sustava izratka, unesite te podatke u naknadni procesor i izvršite naknadnu obradu na putanji alata kako biste dobili odgovarajući NC program.
Problemi nelinearne pogreške i singularnosti
Zbog uvođenja rotacijskih koordinata, kinematika petoosnog CNC alatnog stroja mnogo je složenija od one troosnog alatnog stroja. Prvi problem povezan s rotacijom je nelinearna pogreška. Nelinearne pogreške treba pripisati programskim pogreškama i mogu se kontrolirati smanjenjem udaljenosti koraka. U fazi predizračunavanja programeri ne mogu odrediti veličinu nelinearnih pogrešaka. Tek nakon generiranja strojnog programa putem post procesora mogu se izračunati nelinearne pogreške. Linearizacija putanje alata može riješiti ovaj problem. Neki sustavi upravljanja mogu linearizirati putanju alata tijekom strojne obrade, ali to se obično radi u naknadnom procesoru. Drugi problem uzrokovan osi rotacije je singularnost. Ako je singularitet na graničnom položaju osi rotacije, svaka mala oscilacija u blizini singulariteta može uzrokovati okretanje osi rotacije za 180 stupnjeva, što je prilično opasno.
Zahtjevi za CAD/CAM sustave
Za rad pentaedarske strojne obrade, korisnici se moraju osloniti na zrele CAD/CAM sustave i imati iskusne programere za upravljanje CAD/CAM sustavom.


